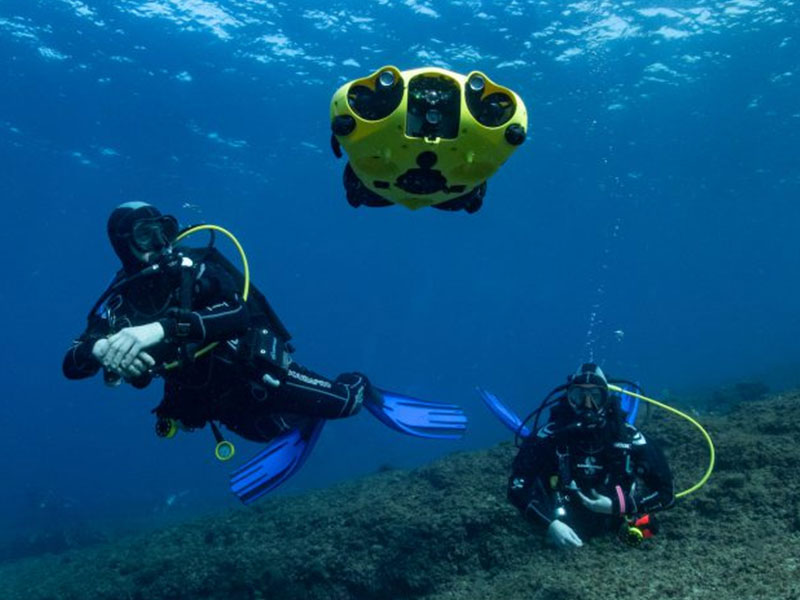
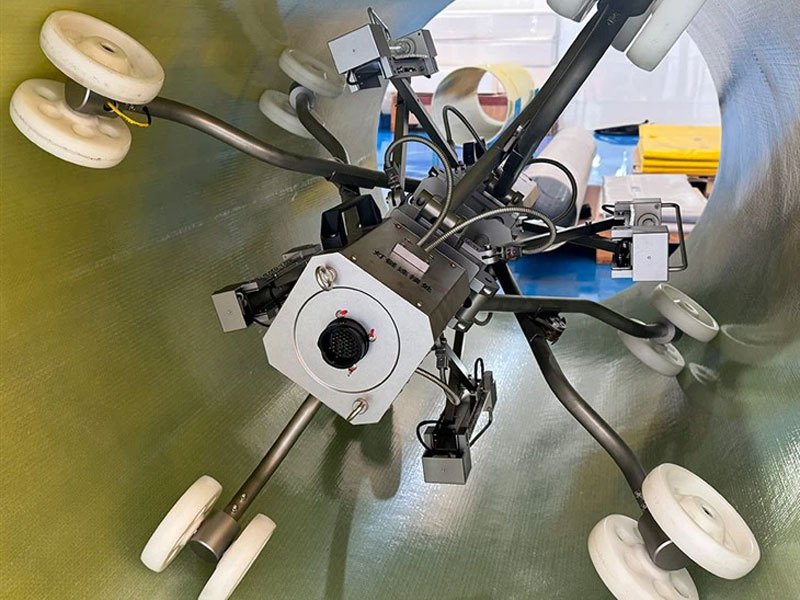
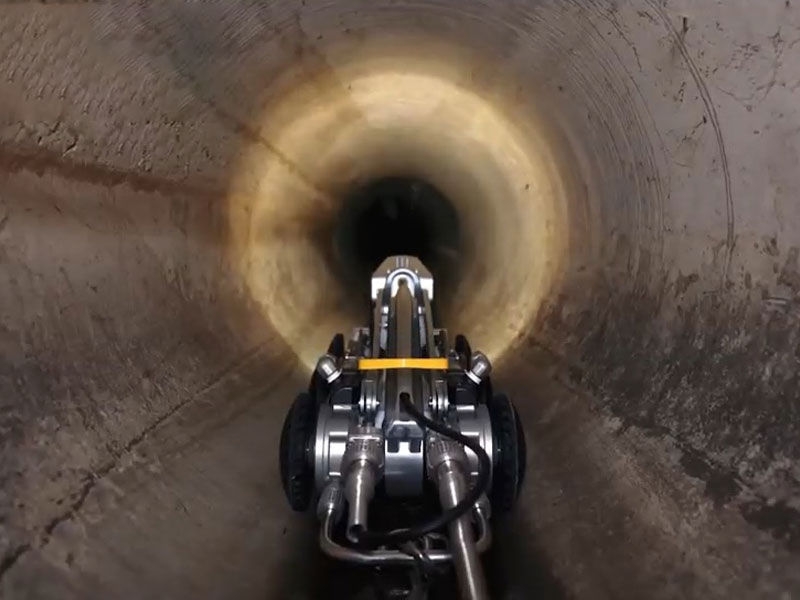
Undervattensrobotar/rörledningsrobotar måste arbeta under vattnet eller i rörledningar, värddatorn måste övervaka robotens tillstånd i realtid och utfärda driftsinstruktioner, roboten överför videon till värddatorn i realtid. På grund av dess speciella användningsmiljö, hur etablerar man en stabil och pålitlig realtidskommunikation mellan värddatorn och roboten?
Den första kommunikationsmetoden att överväga är CAT6A. Det maximala överföringsavståndet för kabeln är endast 100 meter; signaldämpningen över 100 meter är mycket allvarlig. I den faktiska applikationsmiljön kommer de flesta scener att överstiga 100 meter, och överföringsavståndet kan inte uppfylla de faktiska kraven. Och tråden i driftprocess sträcker sig ständigt, benägen att kopplas bort.
Optisk fiber störs inte av elektromagnetiskt brus på grund av dess överföring, och avståndet är långt och bandbredden är hög, vilket också används i undervattensrobotar. Den optiska fibern behöver dock anpassas, är lätt att bryta, har hög felfrekvens och är dyr.
Bredbandsbäraren används för att dra full nytta av den tvåkärniga kraftledningen, och höghastighetsöverföring på långa avstånd kan uppnås. Hastigheten är upp till 100M, och överföringsavståndet för vanlig kraftledning kan nå 500 meter, överföringsavståndet för skärmat tvinnat par kan nå 1000 meter och överföringsavståndet för koaxialkabel kan nå 2000 meter.
Fördelarna med bredbandsoperatör: Hög bandbredd, långa avstånd, stark skalbarhet, helt transparent datautbredning, stabil och pålitlig, plug and play.
Undervattensrobot / rörledningsrobot använder bredbandskommunikation, olika parametrar för kabelöverföring:
| Bredband transportör | Vanlig kraftledning | Avskärmat tvinnat par | Koaxialkabel |
| Databandbredd | 90 Mbps | 60 Mbps | 100 miljoner |
| Sändningsavstånd | 500 meter | 1000 meter | 2000 meter |
| Linjehastighet | 2 kärnor | 2 kärnor | 2 kärnor |
| Konstruktion | Enkelt | Enkelt | BCN |
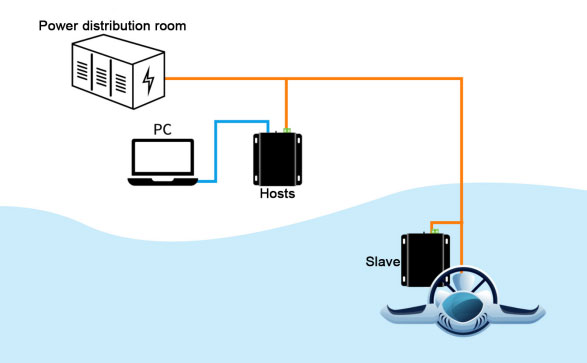
Applikationsfallsdiagram:
OEM/ODM-tjänst
Vi tillhandahåller professionell OEM- och ODM-service för att möta dina behov.
WhatsApp:
+86-18157343325
Kontaktuppgifter
+86-18157343325
Plats
Snabblänk
Produkt
Hör av dig
Du kan kontakta mig via detta formulär.